

PID制御とは?メカニズムと役割をわかりやすく解説
2026/08/19
コラム
数多くある制御方法の中でも、PID制御は現在でも最も広く利用されている制御方式の一つです。自動車の速度制御やエアコンの温度制御、産業機械のモーター制御など、身近な機器から製造設備まで幅広く活用されています。
では、PID制御のメカニズムや役割、パラメータの決め方とはどのようなものなのでしょうか。本記事では、PID制御の仕組みや各要素の役割、制御方式、パラメータ調整の基本についてわかりやすく解説します。
従来のオンオフ動作における問題
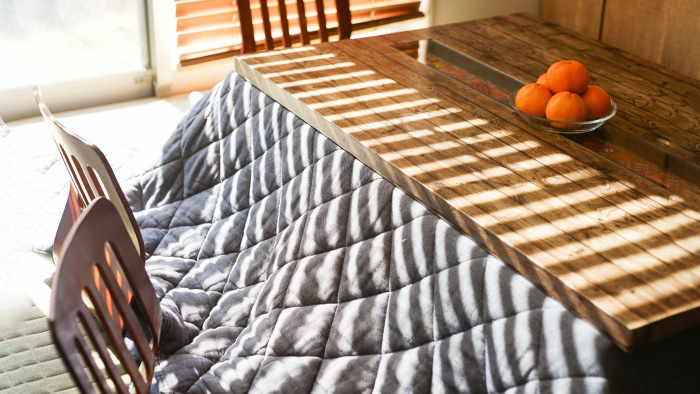
最も単純な調節動作に、オンオフ動作があります。身近なところでは、バイメタル式の電気こたつなどに採用されている方式です。
電気こたつのオンオフ動作では、目標温度に達するまで100%の出力で加熱し、設定温度を超えると出力を0%にします。その後、温度が下がると再び出力を100%に戻すことで温度を調整します。
しかし、ヒーターを停止しても内部に残った熱によって温度が上がり続けるため、目標温度を超えるオーバーシュート(行き過ぎ)が発生する場合があります。反対に温度が下がってからヒーターを再びオンにしてもすぐには温度が上昇しないため、設定値を下回るアンダーシュート(戻りすぎ)も起こりやすくなります。その結果、温度が設定値の上下を波打つように変化し、理想的な温度調整は難しくなります。
オンオフ動作は構造やプログラムが簡単で、比較的安価に構成できる点がメリットですが、出力が0%か100%のどちらかに限られるため、細かな調整が難しく、温度変動を小さくしたい装置には適さないケースがあります。
PID制御は3つの要素を組み合わせて制御を行う

PID制御とは、温度や圧力、流量、速度、位置などを目標値に近づけるために用いられるフィードバック制御の一つです。目標値を設定したあと、センサーで現在値を読み取り、両者の差である偏差に応じて操作量を計算します。
PID制御は、比例(P)・積分(I)・微分(D)の3つの動作を組み合わせた制御方式です。PIDは、それぞれの頭文字を取った名称です。
| P (比例) |
P動作は現在値と設定値の偏差に比例した出力を与える動作です。偏差が大きいときは出力を大きくし、偏差が小さくなると出力を小さくします。 目標値に素早く近づけるための目標値へ素早く近づけますが、P動作だけでは設定値と現在値の間にオフセットが残る場合があります。 |
| I (積分) |
I動作は偏差を時間とともに積分し、蓄積した誤差に応じて出力を補正します。 小さな偏差が長く続く場合でも補正量を増やせるため、P動作だけでは解消しにくいオフセットを小さくできます。 ただし積分動作を強くしすぎると補正が過剰になり、オーバーシュートや振動を招く場合があります。 |
| D (微分) |
D動作は偏差が変化する速さに応じて出力を補正します。温度や回転数が急激に変化したときに、その変化を抑える方向へ働くため、応答を安定させます。 |
| P(比例) | P動作は現在値と設定値の偏差に比例した出力を与える動作です。 偏差が大きいときは出力を大きくし、偏差が小さくなると出力を小さくします。 目標値に素早く近づけるための目標値へ素早く近づけますが、P動作だけでは設定値と現在値の間にオフセットが残る場合があります。 |
| I(積分) | I動作は偏差を時間とともに積分し、蓄積した誤差に応じて出力を補正します。 小さな偏差が長く続く場合でも補正量を増やせるため、P動作だけでは解消しにくいオフセットを小さくできます。 ただし積分動作を強くしすぎると補正が過剰になり、オーバーシュートや振動を招く場合があります。 |
| D(微分) | D動作は偏差が変化する速さに応じて出力を補正します。 温度や回転数が急激に変化したときに、その変化を抑える方向へ働くため、応答を安定させます。 |
PID制御は、以下の制御式(計算式)やブロック線図で表されます。

ここで、u(t)は制御対象へ与える制御量、e(t)は目標値と現在値の偏差、KPは比例ゲイン、KIは積分ゲイン、KDは微分ゲインを示します。
PID制御はPLCやマイコンなどの制御装置に実装され、温度制御やモーター制御など幅広い用途で利用されています。
PLCはProgrammable Logic Controllerの略で、センサーからの入力を処理し、モーターやヒーターなどを制御する装置です。実装時は、制御周期ごとに偏差を計算し、P・I・Dの値を加算して出力します。
PID制御でオンオフ動作の課題を改善できる
PID制御を用いることで、オンオフ動作の欠点を改善できます。
P動作
偏差が大きいときに出力を強め、目標値に近づくと出力を弱めます。設定温度付近でも100%の出力を続けるオンオフ動作と比べ、オーバーシュートを抑えやすくなります。
I動作
P動作だけでは残るオフセットを補正します。例えば設定温度より低い状態が続くと偏差の積分値に応じて加熱出力を増やし、目標温度に近づけます。
D動作
外乱の影響などによる急激な温度変化に反応します。例えばモーター制御では、負荷の変化によって回転数が下がった場合に出力を補正し、目標回転数を維持するために活用できます。
このように、P動作で素早く近づけ、I動作で残った偏差を補い、D動作で急変を抑えることで、滑らかで安定した制御が可能になります。
PIDパラメータを変えるとどうなる?

先ほどの電気こたつを例に、PID制御のパラメータを変えたときの動作をシミュレーションしてみましょう。
Pを大きくするとどうなる?
比例帯とは、出力を0%から100%まで変化させる偏差の範囲です。比例帯(PB)を大きくした場合、同じ温度偏差に対する出力変化が小さくなるため、比例動作は弱まります。
目標温度への応答は緩やかになるものの、オーバーシュートや振動を抑えやすい点が特徴です。
一方、プログラムで使用する比例ゲインKPは、比例帯と反対の関係にあります。比例ゲインKPを大きくするほど比例動作が強まり、目標値への応答も速くなります。
Iを大きくするとどうなる?
積分時間Iを大きくすると、偏差を補正する積分動作は弱まります。オフセットの解消には時間がかかる一方で、補正によるオーバーシュートや振動を抑えやすくなります。
なお、プログラムで使用する積分ゲインKIは、積分時間とは反対の関係です。積分ゲインKIを大きくするほど積分動作が強まり、残った偏差を速く補正できます。
Dを大きくするとどうなる?
微分時間Dを大きくすると、温度変化に対する補正が強まります。目標温度に急速に近づいている場合は、早めに出力を抑えるため、オーバーシュートの低減に有効です。
また、外乱によって温度が急変した際にも、変化の速さに応じた補正が働きます。
ただし、Dを大きくしすぎると、センサーに含まれる細かなノイズにも反応しやすくなります。出力が頻繁に変動し、制御が不安定になる可能性もあるため、実際の応答を確認しながら調整することが重要です。
PIDパラメータの決め方には、実機で少しずつ調整する方法、シミュレーションを利用する方法、機器のオートチューニング機能を使う方法があります。一般的には、まずPで基本的な応答を整え、その後IやDを調整しながら、目標値への応答や安定性を確認していきます。
調整時は、目標値に達するまでの時間、オーバーシュート、安定するまでの時間、振動の有無を確認します。応答速度だけでなく、精度と安定性のバランスを見ながらゲインを最適化することが重要です。
今回の記事では、PID制御のメカニズムや役割、パラメータの決め方について解説しました。最適な設定は、温度、モーター、圧力、流量などの制御対象によって異なります。計算式やシミュレーションだけで判断せず、実際の動作を確認しながら調整しましょう。
ニッポーでは、PID制御をはじめとした各種制御アルゴリズムに対応した制御基板の開発を行っています。回路設計・ソフトウェア開発・基板製造・組立・評価まで一貫対応し、お客様の用途に合わせた制御システムをご提案します。
制御基板のODM・OEMや新規開発をご検討の際は、お気軽にお問い合わせください。
※本記事は2022年6月8日に更新した記事をリライトしたものです。

関連商品
ODM基板開発
【開発事例】タッチパネル×基板
【開発事例】タッチパネル×基板
ODM基板開発
- ピックアップ
- おすすめ
概要 タッチパネルと基板を組み合わせた設計・開発を行っています。食品・厨房、理化学、農林水産業の機器など幅広い分野の機器開発にご…
ODM基板開発
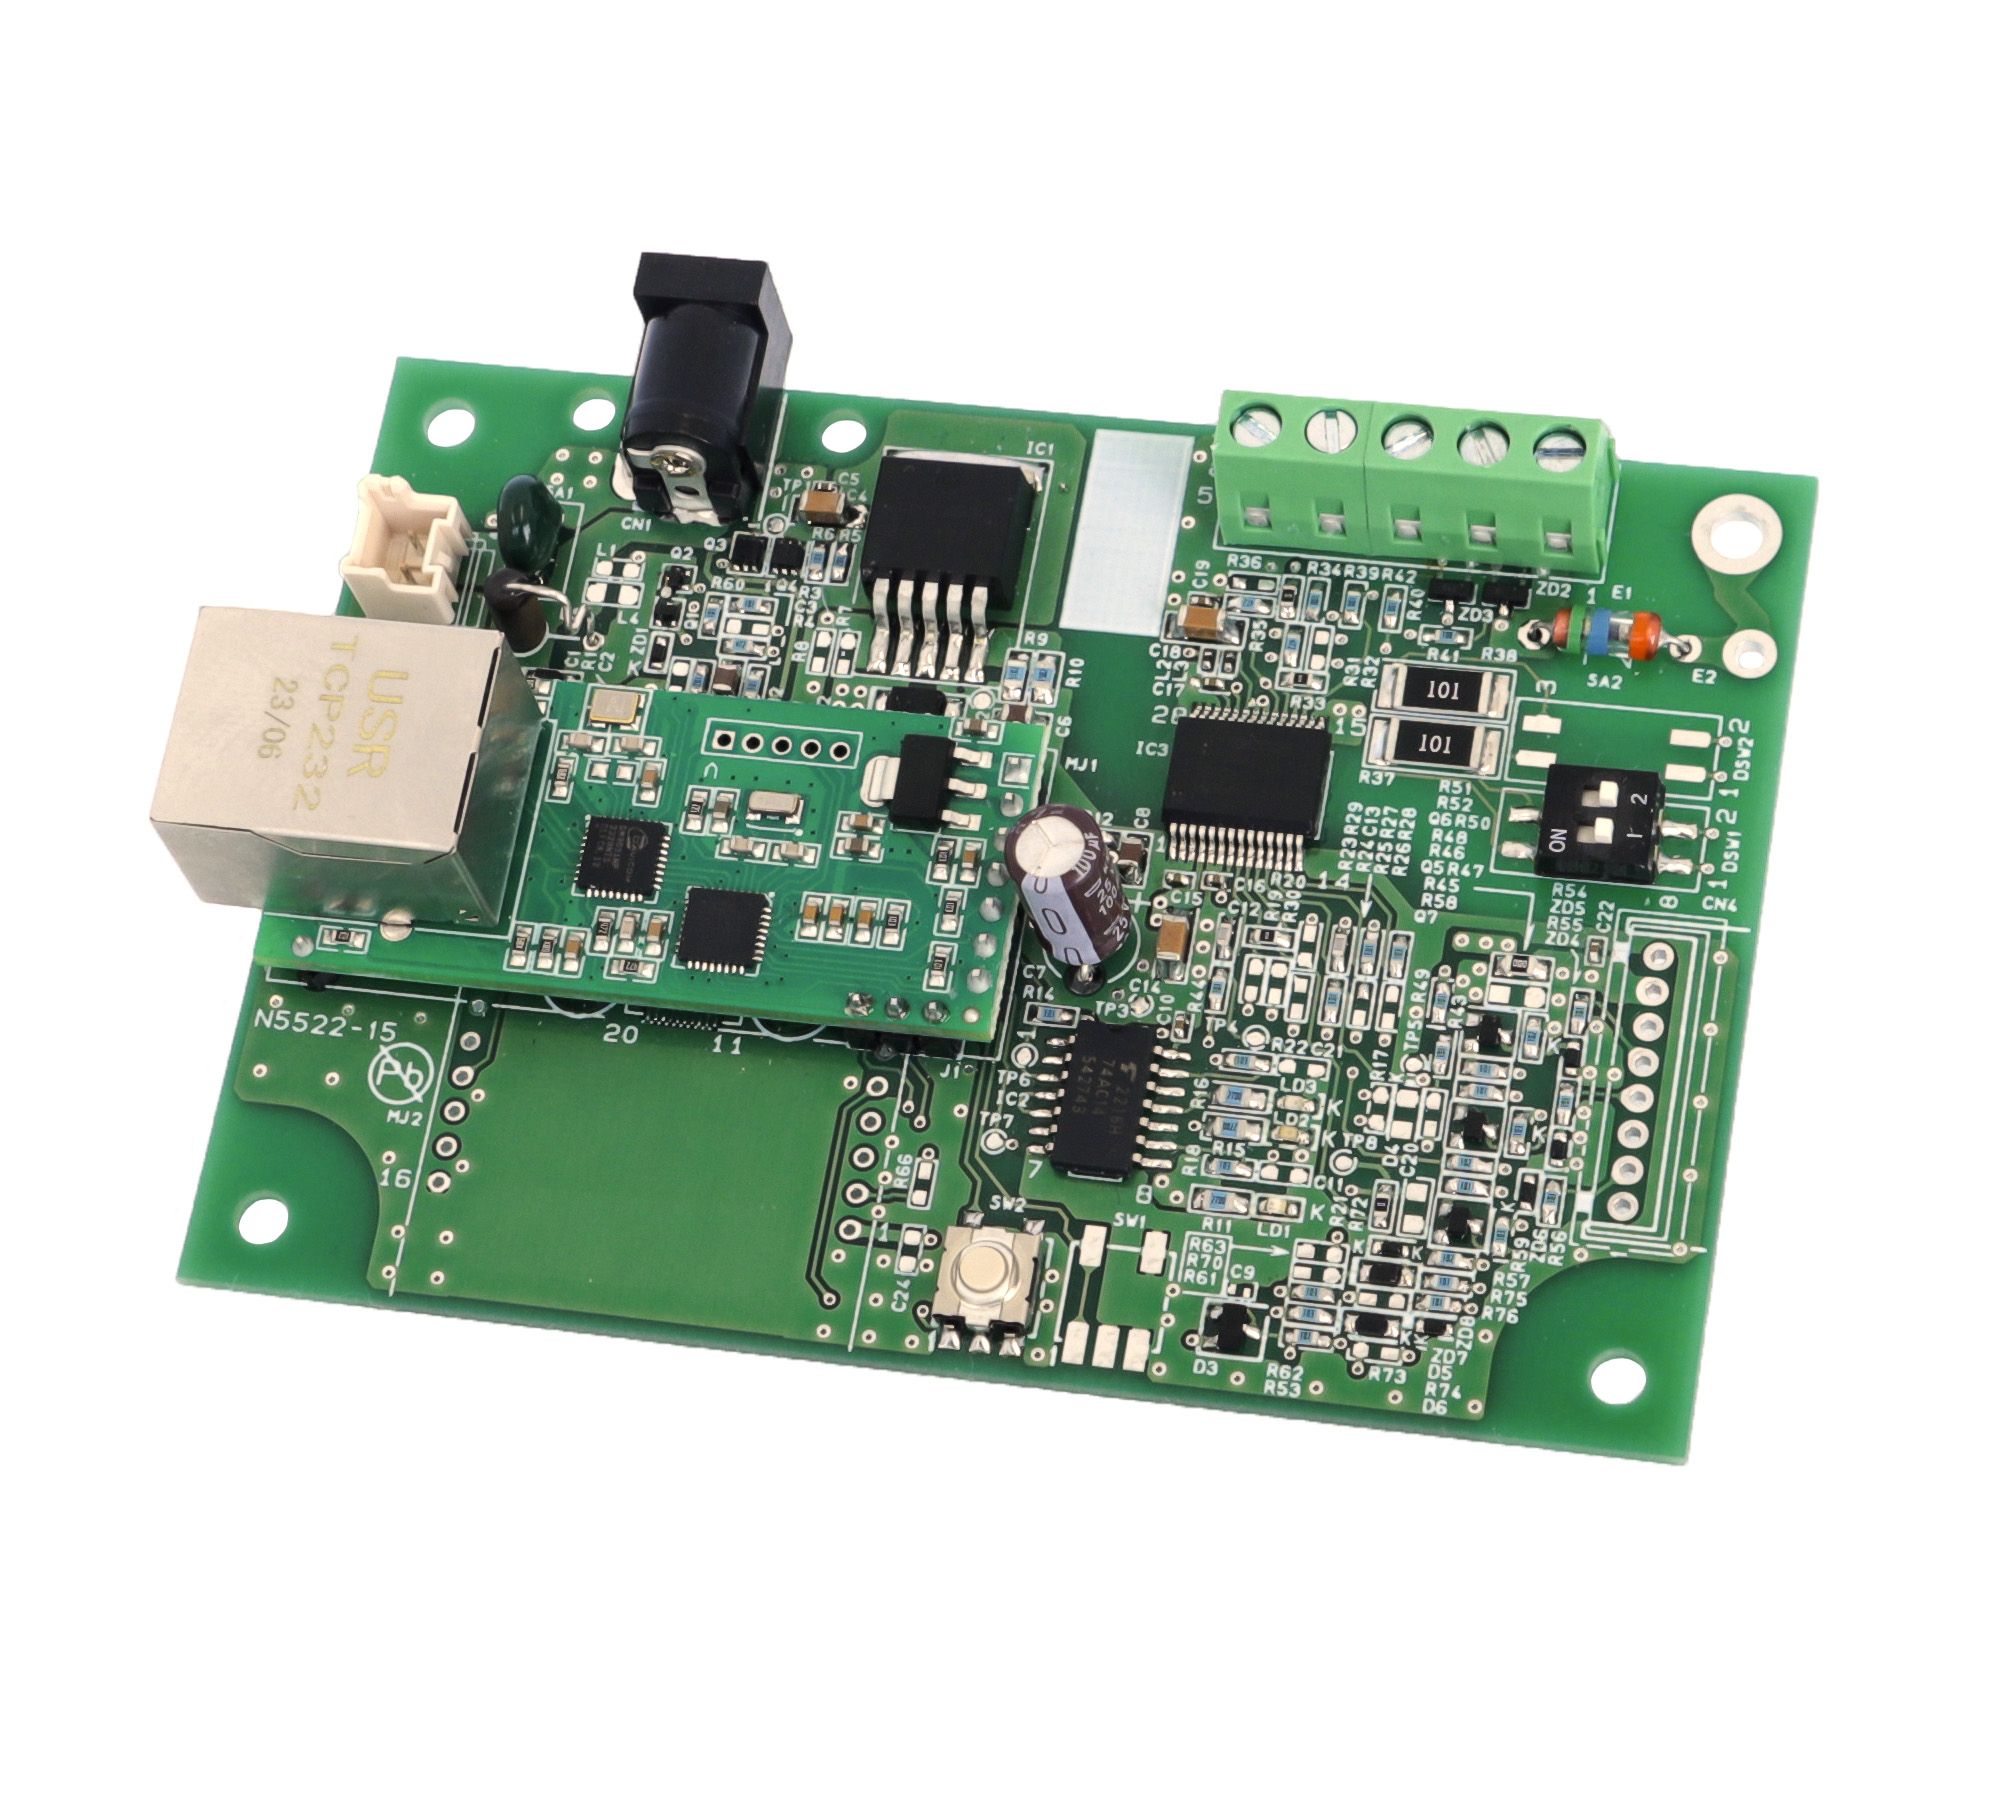
RS485/422⇔LAN変換基板
RS485/422⇔LAN変換基板
ODM基板開発
- ピックアップ
- おすすめ
- 新商品
商品概要 シリアル通信ポートしかもたない機器のデータをEthernet(イーサネット)に接続できます。Ethernet に接続す…
ODM基板開発
【開発事例】光センサ基板
【開発事例】光センサ基板
ODM基板開発
- ピックアップ
- おすすめ
概要 フォトダイオードを利用した光センサです。「農業用日射センサ」のセンサ基板として開発しました。光の明るさを伝送出力(4-20…
ODM基板開発
ガス燃焼制御基板
ガス燃焼制御基板
ODM基板開発
- おすすめ
商品概要 ガス燃焼に特化した制御基板です。安全にガス燃焼をコントロールします。お客様のご要望に合わせてカスタマイズも可…
